


BLOG
Fokussierung auf die neuesten Forschungs- und Entwicklungserfolge von Ti:radium, Erkundung neuer Meilensteine in der Entwicklung der Industrien für künstliche Intelligenz und Robotik, und Teilen mit Ihnen der unendlichen Möglichkeiten modernster Technologie.
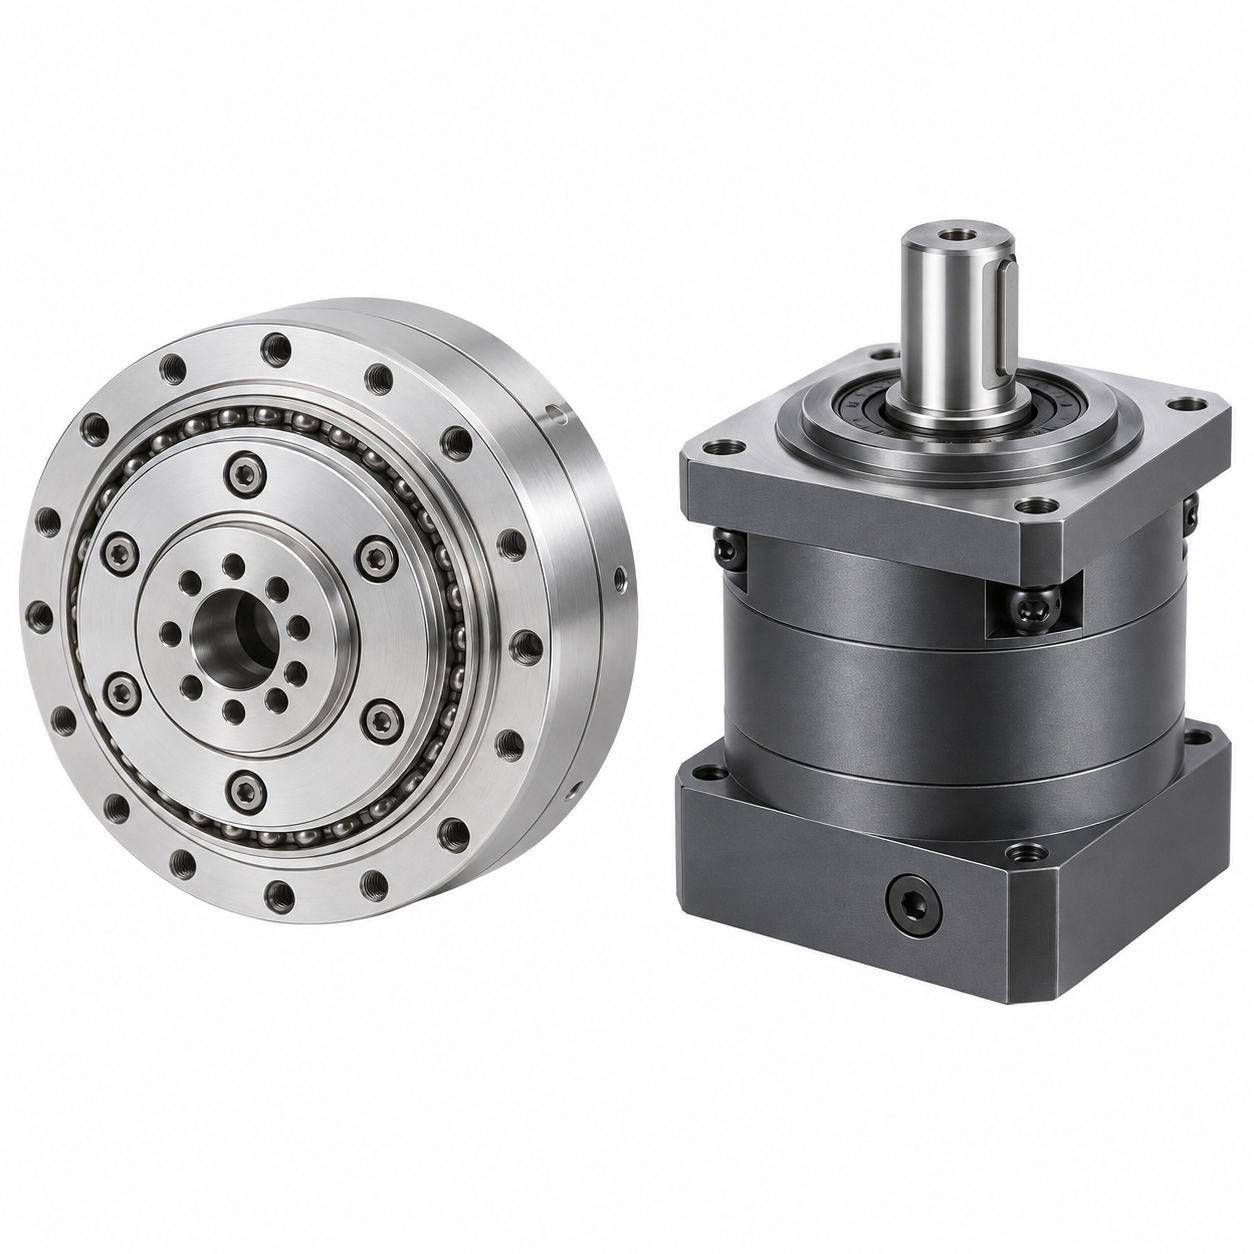
Fragen Sie einen erfahrenen Robotikdesigner, wo die wichtigste architektonische Weichenstellung liegt, und er wird auf das Getriebe verweisen. Die Wahl zwischen einem Harmonic Drive (Strain-Wave-Getriebe) und einem Planetengetriebe innerhalb eines Gelenkmoduls wirkt sich auf alles aus: Präzision, Steifigkeit, Masse, Stoßfestigkeit und Stückkosten. Treffen Sie die falsche Wahl, liefern Sie entweder einen Roboter aus, der unter Last vibriert, oder einen, der doppelt so viel kostet, wie er sollte.
Dieser Leitfaden erläutert die Entscheidung anhand der Fragen, die tatsächlich relevant sind.
Spiel und Präzision
Sieger: Harmonic Drive.
Harmonic Drives erreichen ein Spiel von unter 30 Bogensekunden (bei Premium-Ausführungen unter 10), da der Strain-Wave-Mechanismus mehrere Zähne kontinuierlich vorgespannt im Eingriff hält. Planetengetriebe liegen typischerweise bei 3–10 Bogenminuten, und dieses Spiel nimmt mit dem Verschleiß zu.
Wenn Ihr Gelenk Montage, Inspektion, kraftgeregelte Interaktion oder Feinmanipulation ausführt, ist ein Harmonic Drive die Standardwahl. Wenn Ihr Gelenk eine Palette schwenkt oder ein Bein anhebt, sind Bogenminuten an Spiel für die Aufgabe irrelevant.
Torsionssteifigkeit und Stoßfestigkeit
Sieger: Planetengetriebe.
Der dünne, flexible Flexspline, der Harmonic Drives ihre besondere Leistungsfähigkeit verleiht, ist zugleich ihre Schwachstelle. Eine Stoßbelastung — ein Fußaufprall beim Laufen, eine fallengelassene Nutzlast, eine unbeabsichtigte Kollision — kann den Flexspline verformen oder ermüden. Planetengetriebestufen mit mehreren lastteilenden Planetenrädern und Wälzkontakt vertragen Stoßbelastungen um ein Vielfaches besser.
Deshalb setzt praktisch jedes Humanoidenprogramm im Jahr 2026 auf dieselbe Hybridarchitektur:
- Beine, Hüften, Schultern unter Last: quasi-direkte Antriebsmodule mit Planetengetriebe
- Arme, Handgelenke, Hände: harmonische Rotationsmodule
Die Abstimmung des Getriebetyps auf die Gelenkfunktion ist längst keine Präferenz mehr; sie ist branchenübliche Praxis.
Drehmomentdichte und Gewicht
Es kommt darauf an — und genau das ist der Punkt.
- Harmonische Module sind bei Drehmoment-Gewicht-Verhältnis in kompakten Bauräumen überlegen. Eine harmonische Stufe erreicht hohe Übersetzungen (50:1–160:1) in einer einzigen, leichten Stufe — ideal bei begrenzter axialer Länge und Masse (Handgelenke, Schulterabduktionen, geschickte Hände).
- Planetenmodule sind bei absolutem Drehmoment pro Dollar und pro Liter in größeren Bauformen überlegen, und moderne quasi-direkte Planetenantriebe erreichen eine herausragende Drehmomentdichte, indem sie eine niedrige Übersetzung (6:1–30:1) nutzen und einen drehmomentstarken rahmenlosen Motor die Arbeit erledigen lassen.
Bei Laufrobotern hat sich die quasi-direkte Antriebsphilosophie — niedrige Übersetzung, drehmomentstarker Motor, Rücktreibbarkeit — durchgesetzt, da sie gleichzeitig Stoßrobustheit und präzise Kraftregelung ermöglicht.
Kraftregelung und Rücktreibbarkeit
Sieger: Planetengetriebe (quasi-direkter Antrieb) für Beine; Harmonic Drive für Hände.
Planetenantriebe mit niedriger Übersetzung sind von Natur aus besser rücktreibbar und ermöglichen eine präzise Drehmomenttransparenz für kontaktintensive Fortbewegung. Harmonic Drives sind aufgrund ihrer hohen Übersetzung und hohen inneren Reibung schwerer rücktreibbar — doch in einem Handgelenk- oder Fingergelenk ist diese „Steifigkeit“ ein Vorteil und kein Nachteil: Sie hält die Position präzise und vereinfacht die Kraftregelung über eine ausgangsseitige Sensorik.
Kostenstruktur
Sieger: Planetengetriebe (typischerweise).
Planetenstufen profitieren von ausgereifter Massenfertigung und den wirtschaftlichen Vorteilen von Wälzlagerelementen. Harmonic Drives erfordern spezielle Flexspline-Materialien und Wärmebehandlung — historisch die teuerste Präzisionskomponente eines Gelenks. Diese Lücke hat sich mit der Skalierung der chinesischen Harmonic-Produktion verringert (Lokalisierungsraten von über 75 % haben die Preise deutlich gesenkt), doch bei kostengetriebenen Gelenken mit hohen Stückzahlen und hohen Lasten ist das Planetengetriebe bei der Stücklistenrechnung weiterhin im Vorteil.
Die Entscheidungsmatrix
Praktische Auswahlregeln
- Ordnen Sie zunächst jedes Gelenk seiner Funktion zu. Präzisions-/Manipulationsgelenke → Harmonic Drive. Fortbewegungs-/Hochlastgelenke → Planetengetriebe.
- Dimensionieren Sie harmonische Module niemals für Stoßbelastungen. Wenn der Arbeitszyklus Stöße umfasst, wechseln Sie entweder zu einem Planetengetriebe oder fügen Sie ein elastisches Element hinzu und berechnen Sie Ihr Drehmomentbudget neu.
- Standardisieren Sie Schnittstellen über beide Produktlinien hinweg. Ein Kommunikationsprotokoll (EtherCAT oder CANopen), eine mechanische Montagekonvention, ein SDK — für Ihren gesamten Roboter. Hier erzielt ein Anbieter integrierter Module seine Marge.
- Validieren Sie die Lebensdauer unter Ihrem Arbeitszyklus. Veröffentlichten Lebensdauerangaben liegen Nennlast und Nenndrehzahl zugrunde; reale Roboter erfüllen diese Bedingungen nur selten. Fordern Sie Testdaten an, die spezifisch für Ihren Arbeitszyklus gelten.
- Planen Sie für Präzisionsgelenke zwei Encoder ein. Encoder auf Motorseite und Ausgangsseite sind die einzige Möglichkeit, den Regelkreis über die Getriebenachgiebigkeit zu schließen.
Fazit
Die Frage Harmonic Drive oder Planetengetriebe hat eine langweilige, aber richtige Antwort: Die meisten ernsthaft entwickelten Roboter benötigen beides. Was Sie von einem Lieferanten fordern sollten, ist nicht ein einziges perfektes Modul, sondern eine schlüssige Produktfamilie — harmonische Rotationsmodule für geschickte Gelenke, quasi-direkte Planetenantriebsmodule für Kraftgelenke, mit einheitlichen Steuerungsschnittstellen und gleichbleibender Qualität.
Ti5ROBOT fertigt sowohl harmonische Rotationsgelenkmodule als auch drehmomentstarke Planetenmodule für humanoide Roboter, Cobots und Spezialroboter. Sprechen Sie mit unseren Ingenieuren über die Abstimmung der Module auf Ihre Gelenkzuordnung.